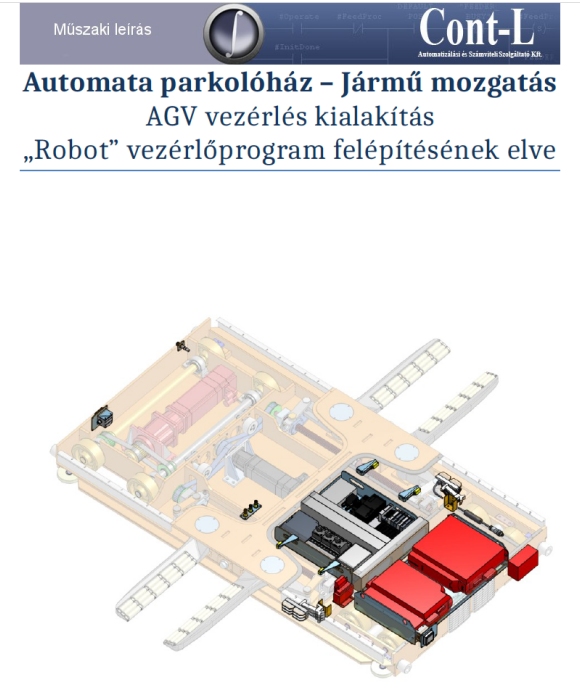
Rövid, gyakorlati műszaki leírás automata parkolóházak jármű mozgató robot(pár) — a kerekeknél megfogó, emelő egységek — vezérlésének tervezéséhez.
Szerző: Cont-L Kft. mérnöki csapata
Dátum: 2026.
A kiadvány egy megvalósult automata parkolóház projekt alapján mutatja be az ún. „Robot" — pontosabban az A és B jelű, egymással szimmetrikus felépítésű robotpár — vezérlőprogramjának felépítési elveit: a szerkezeti és villamos kialakítástól (robotkar/ollókar és pozicionáló érzékelők elhelyezése) kezdve, a trolin és a mezz-lift központosítóján elhelyezett segédlemezeken át, egészen a parkolósorok mentén futó APOS mágneses kódadó rendszerig, amely a robotok pontos pozícióját szolgáltatja.
Első körben csak az 1–3. fejezetet fussa át a szemed – ennyi elég ahhoz, hogy képbe kerülj a robot(pár) felépítésével, az érzékelő-elhelyezéssel és a parkolóhely-kódolás logikájával. A további, több mint 10 oldal a „biztonsági hálód": ide tartozik az üzemmódok (Service Local, Service Remote, Automata) részletes leírása, az automata üzemben végrehajtott mozgásműveletek (Kiáll üresen, Felvesz, Vissza autóval, Kiáll autóval, Letesz, Vissza üresen) lépésről lépésre, a robotvezérlő program felépítése (Alapfeladatok, Ciklikus, Diagnosztikai és Safety task-ok), valamint a robot haladó és emelő mozgását befolyásoló kinematikai korlátok.
Azért szedtük össze minden részletet, hogy neked már ne kelljen nulláról nekiállnod egy hasonló rendszer tervezésének. Ha kérdésed van, csak lapozz oda a megfelelő fejezethez, és a saját tervezésedben is fel tudod használni a bevált megoldásokat.
